

インバータ回路とモータの制御
モータ駆動システムの全体像を体系的に解説
産業の高度化やEV・省エネ家電の普及に伴い、モータの重要性と高効率・高精度制御の必要性が増している。本書は、モータ駆動システムの全体像を体系的に解説するため三部構成となっている。学習には力学や電磁気学などの広範な知識が必要だが、読者が無理なく理解できるよう工夫されている。Ⅰ部ではインバータやフィルタ回路を扱い、Ⅱ部では多様なモータの構造とトルク発生原理を紐解く。Ⅲ部では電気自動車などにも応用されるベクトル制御等の先進的制御手法を解説する。モータ駆動技術を学ぶ技術者の理解と応用力を育む一冊である。
- 発行年月日
- 2026/10/28
- 判型
- A5
- ページ数
- 286ページ
- ISBN
- 978-4-339-01456-3

- 内容紹介
- まえがき
- 目次
- レビュー
電気自動車や省エネ家電の普及とともにモータの高効率化と高精度な制御技術が求められる。本書では各種モータの動作原理からインバータを用いたモータ駆動技術,最新の制御理論に至るまでモータ駆動システムの全体像を体系的に解説。
☆発行前情報のため,一部変更となる場合がございます
産業の高度化とともに,モータはますます多様化・高度化し,私たちの生活や社会インフラを支える中核として,その重要性を増している。とりわけ,電気自動車や省エネルギー家電の普及とともに,モータの高効率化と高精度な制御技術が求められる時代となってきた。
本書では,こうした時代の要請に応えるべく,各種モータの動作原理から,インバータを用いたモータ駆動技術,さらには最新の制御理論に至るまで,モータ駆動システムの全体像を体系的に説明していく。学習に先立ち,回転系の剛体力学,電磁気学,制御工学,数学的な知識など広範囲に及ぶ学問が必要になるが,読者が無理なく理解を深められるよう記述内容の順序には十分配慮したつもりである。
モータ駆動システムの全体像は,図1に示すように,大きく三つのカテゴリーに分類できることを踏まえて,本書は三部構成とした。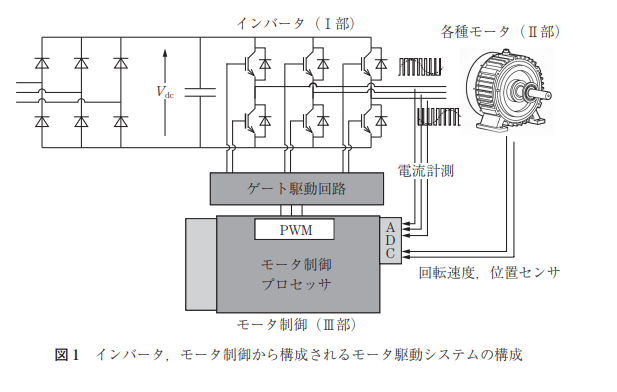
Ⅰ部では,本シリーズ第4巻,第5巻で説明しているスイッチング電源(コンバータ)を交流電源に拡張した可変周波数および可変振幅のインバータについて説明する。また,モータを滑らかに駆動するためのフィルタ回路にも触れる。
Ⅱ部では,永久磁石モータやブラシレスDCモータ,リラクタンスモータ,誘導モータといった多様なモータの構造と原理を紐解き,トルク発生のメカニズムを明らかにする。いずれのモータも,固定子巻線に印加した交流電源によって生じる回転磁界と回転子との相互作用がそのモータ駆動の原動力である。
Ⅲ部では,パワーエレクトロニクスとマイクロプロセッサの進化によって実現したベクトル制御や直接トルク制御といった先進的な制御手法を説明する。これらは過渡応答に優れた制御方法であり,現代では,電気自動車をはじめ家庭電化製品にも組み込まれている。
モータ駆動技術を学ぶ技術者にとって,本書が確かな理解と応用力を育む一助となることを心から願っている。
2026年8月
谷口 研二
☆発行前情報のため,一部変更となる場合がございます
Ⅰ部 インバータ
1.インバータの基本構成
1.1 ブリッジ回路とそのスイッチング動作
1.1.1 ハーフブリッジ/フルブリッジの基本動作
1.1.2 出力電圧・電流の高調波
1.1.3 デッドタイムと回生動作
1.2 高調波とその抑制技術
1.3 三相インバータの動作原理
1.3.1 三相VSIの構造
1.3.2 6ステップインバータ
1.3.3 誘導性負荷接続時の電流波形
2.PWM制御と空間ベクトル制御
2.1 パルス幅変調(PWM)の基礎
2.1.1 キャリア比較方式
2.1.2 バイポーラ/ユニポーラ波形
2.1.3 振幅変調比maと周波数変調比mf
2.1.4 SPWMの周波数スペクトル
2.2 三次高調波注入PWM(THIPWM)と過変調
2.2.1 DCリンク電圧利用率
2.2.2 三次高調波注入の理論
2.2.3 過変調領域の動作
2.3 空間ベクトルPWM(SVPWM)
2.3.1 空間ベクトルの定義
2.3.2 時分割空間ベクトル
2.3.3 時分割の実装手順
2.3.4 過変調領域のSVPWM
2.4 デッドタイムとその補償
2.4.1 デッドタイムによる電圧誤差
2.4.2 電流極性に依存する相電圧誤差
2.4.3 パルスベース・デッドタイム補償
2.4.4 寄生容量を考慮した補償
2.4.5 実装例と注意点
3.多レベルインバータとその応用
3.1 多レベルインバータの基礎
3.1.1 多レベルPWMの構成
3.1.2 出力電圧とデューティ比の関係
3.2 多レベルインバータの回路方式
3.2.1 ダイオードクランプ方式
3.2.2 フライングキャパシタ方式
3.2.3 カスケードHブリッジ方式
3.2.4 冗長状態選択(RSS)
3.2.5 各方式の比較と用途
4.インバータとモータの接続技術
4.1 インバータ出力とモータの故障メカニズム
4.1.1 パルス反射による過電圧
4.1.2 dv/dtによる巻線絶縁破壊
4.1.3 ベアリング電流とコモンモード電圧
4.2 モータ駆動用フィルタ
4.2.1 dv/dtフィルタ(LCR)
4.2.2 正弦波フィルタ
4.2.3 インピーダンス整合型フィルタ
Ⅱ部 各種モータとその動作原理
5.モータ動作の基礎原理
5.1 回転運動の基礎力学
5.1.1 慣性モーメント
5.1.2 トルクと角速度
5.1.3 回転エネルギー
5.1.4 モータに生じるトルク
5.2 電磁力によるトルク生成の原理
5.2.1 ローレンツ力と電流ループに働くトルク
5.2.2 リラクタンストルク
5.2.3 回転子におけるトルク生成
5.3 固定子巻線と磁束分布の基礎
5.3.1 集中巻線と分布巻線
5.3.2 スロット配置と磁束密度分布
5.3.3 短ピッチ巻線によるコギングトルク低減
5.3.4 相巻線の配置
5.4 三相交流による回転磁界
5.4.1 三相電流と起磁力
5.4.2 極数と回転速度の関係
5.4.3 回転磁界のベクトル合成
5.5 モータの分類
6.永久磁石同期モータ
6.1 永久磁石同期モータの概要
6.2 動作原理
6.3 永久磁石による磁束λmの見積もり
6.3.1 バーミアンス係数
6.3.2 永久磁石の磁気エネルギー
6.3.3 NdFeB磁石の熱特性
6.4 基底回転速度と弱め界磁
6.5 埋込磁石型(IPM)モータの動作原理
6.5.1 磁気抵抗の異方性とインダクタンス
6.5.2 トルクの数式モデル
6.6 永久磁石モータの用途
7.ブラシレスDCモータ
7.1 BLDCモータの概要と基本構造
7.1.1 回転子
7.1.2 固定子の構造と動作
7.2 インバータによる駆動制御
7.2.1 120°通電(6ステップ)制御の仕組み
7.2.2 電圧・電流波形の解析
7.2.3 PWMによる出力調整
7.3 トルク発生の原理
7.3.1 鎖交磁束と形状関数
7.3.2 逆起電力の導出
7.3.3 定トルクの発生法
7.4 制御方式
7.4.1 センサレス制御(120°通電方式)
7.4.2 進角制御
7.5 BLDCモータの用途
8.スイッチド・リラクタンスモータ
8.1 SRMの構造と電磁動作の概要
8.2 線形磁化モデルによるトルク生成
8.2.1 電圧方程式とi-λ曲線
8.2.2 トルクτeとis-λs曲線との関係
8.2.3 共エネルギーとトルク式(線形)
8.3 非線形磁気特性と実機のエネルギー変換
8.3.1 非線形is-λs特性
8.3.2 実機の動作点軌跡とエネルギー変換
8.4 駆動回路とPWM制御
8.4.1 非対称Hブリッジ回路
8.4.2 ソフトチョッピングPWM
8.4.3 高速域での進み角制御
8.5 電流制御と進み角制御
8.6 SRMの用途
9.同期リラクタンスモータ(SynRM)
9.1 同期リラクタンスモータ(SynRM)の基本原理
9.1.1 回転子の構造と磁束経路
9.1.2 動作原理
9.1.3 突極比と機械強度のトレードオフ
9.2 SynRMの力率とトルク
9.2.1 力率
9.2.2 トルク
9.2.3 トルクリップル
9.3 磁気飽和とクロス飽和
9.4 永久磁石アシスト同期リラクタンスモータ(PMSynRM)
9.4.1 構造と原理
9.4.2 トルク式
9.4.3 高速域での弱め磁界
9.5 SynRM/PMSynRMの用途
10.誘導モータ
10.1 誘導モータの構造
10.2 トルク発生の原理
10.3 等価回路
10.3.1 回転子固定時(s=1)のモデル
10.3.2 スリップを考慮した回路
10.3.3 固定子側への換算と簡易等価回路
10.4 誘導モータの静特性
10.4.1 回転子銅損と機械出力
10.4.2 トルク-速度特性
10.4.3 回転子抵抗とトルク特性の関係
10.5 回転子構造と特性改善
10.5.1 かご形回転子(基本構造)
10.5.2 二重かご形回転子
10.5.3 深溝回転子
10.6 過渡特
10.6.1 負荷トルク特性の影響
10.6.2 速度指令の急変に対する追随性
10.7 誘導モータの駆動とV/f制御
10.7.1 インバータ駆動システム
10.7.2 V/f制御の基本
10.8 誘導モータの用途
Ⅲ部 モータの精密制御
11.ベクトル制御の共通基盤技術
11.1 座標変換
11.1.1 クラーク変数(三相⇔二相変換)
11.1.2 パーク変換
11.2 モータの電圧方程式
11.2.1 永久磁石モータ
11.2.2 誘導モータ
11.3 オブザーバ
12.永久磁石同期モータ(PMSM)のベクトル制御
12.1 ベクトル制御システムの構成
12.1.1 電流制御器
12.1.2 電流指令値演算器
12.1.3 速度制御器
12.2 センサレス制御
13.誘導モータのベクトル制御
13.1 誘導モータの電圧方程式
13.2 間接形ベクトル制御
13.3 直接形ベクトル制御
14.直接トルク制御
14.1 誘導モータにおけるDTCの原理
14.1.1 固定子磁束ベクトルの運動
14.1.2 磁束ベクトルによるトルク制御
14.1.3 固定子と回転子の磁束ベクトルの動特性
14.2 直接トルク制御の実装
14.2.1 DTCの概要
14.2.2 状態のリアルタイム推定
14.2.3 最適電圧ベクトルの選択
15.先端モータ制御技術
15.1 モデル予測制御
15.1.1 モデル予測電流制御法(MPCC)
15.1.2 評価関数の設定
15.2 適応モデル予測制御
引用・参考文献
索引
コーヒーブレイク
回転剛体の運動方程式
読者モニターレビュー【 ビクトール 様(業界・専門分野:知能機械)】
インバータ及びモータの基本原理から丁寧に説明されており、微分積分、線形代数、電磁気学および電気回路を一通り学習した学生ならば、順をおって読んでいけば理解できる内容になっている。数式の計算の記述はそこまで多いわけではなく、回路図やグラフを用いた現象の説明の方が多い。そのため、制御方法が異なるモータ、インバータ同士における過渡特性違いが視覚的にわかりやすい。古典制御、現代制御の勉強も予めしておくと、より内容を深めることができる。
読者モニターレビュー【 もろ 様(業界・専門分野:制御工学)】
本書は『基礎から学ぶスイッチング電源回路とその応用』シリーズの第6巻であり、インバータ駆動とモータ制御に特化したエンジニア・研究者向けの専門書です。シリーズの基本回路理論を踏まえた上で、パワエレ回路とモータ特性、制御理論がどのように関係するかを深く掘り下げています。全3部構成となっており、数式の導出や回路モデルの解説にとどまらず、具体的な例題が数多く配置されています。手計算を通じて理解度を確認できるため、理論を単なる知識で終わらせず、自力で使いこなす力を養える構成になっています。
Ⅰ部:インバータ
基本となるハーフ/フルブリッジからマルチレベルインバータまでを網羅しています。変調理論の解説だけでなく、寄生容量や電流極性に依存するデッドタイム補償や、実機で問題となるdv/dtによる巻線絶縁破壊・ベアリング電流・パルス反射過電圧に対するフィルタ設計まで詳細に解説されています。
Ⅱ部:各種モータとその動作原理
モータの動作原理に必要な力学と電磁気の説明から入り、5種類のモータが詳細に解説されています。特に近年研究や実務での採用が進む同期リラクタンスモータについて、クロス飽和やトルクリップルといった非線形現象まで踏み込んで説明されている点はとても勉強になります。
Ⅲ部:モータの精密制御
d-q軸の座標変換とモータの電圧方程式を基盤として、標準的なベクトル制御や直接トルク制御、さらにはモデル予測電流制御などのモデル予測制御までを取り扱っています。一般に難解になりがちなベクトル制御も、豊富なグラフを交えて視覚的かつ簡潔に整理されています。なお、古典制御の初歩的な説明は省かれているため、必要に応じて同シリーズの第3巻等を参照するとよいでしょう。
本書は、インバータ・モータ・制御の3分野を体系的に学びたい方におすすめの一冊です。本レビューが本書をご購入予定の方々のご参考になれば幸いです。
読者モニターレビュー【 沼田 様(業界・専門分野:電力変換器)】
本書は、インバータ回路から各種モータの動作原理、さらに高度な制御技術までを体系的に学べる点が魅力的である。特に、インバータの回路方式やモータ駆動用フィルタ、永久磁石モータや誘導モータなどの構造と動作原理に加え、ベクトル制御や直接トルク制御といった実用的な制御手法まで幅広く扱っている点が優れている。回路の動作だけでなく、モータのトルクが発生する仕組みや制御方法との関係を理解することで、モータ駆動システム全体を捉える力が身につくと考えられる。また、電磁気学や制御工学などの基礎知識を関連づけながら学ぶことができ、大学での学習内容を深めたい学生や、パワーエレクトロニクス分野の技術者にも有用な一冊である。電気自動車や省エネルギー機器の普及に伴い、モータの高効率化と高精度な制御の重要性が高まる中、基礎から応用までを幅広く学ぶための参考書として活用できると感じた。